全球首个!能扛10kg爬台阶,RW-02OP全尺寸重载轮足开源,代码全套开放(附复刻)
- 2026-11-23 04:46:42
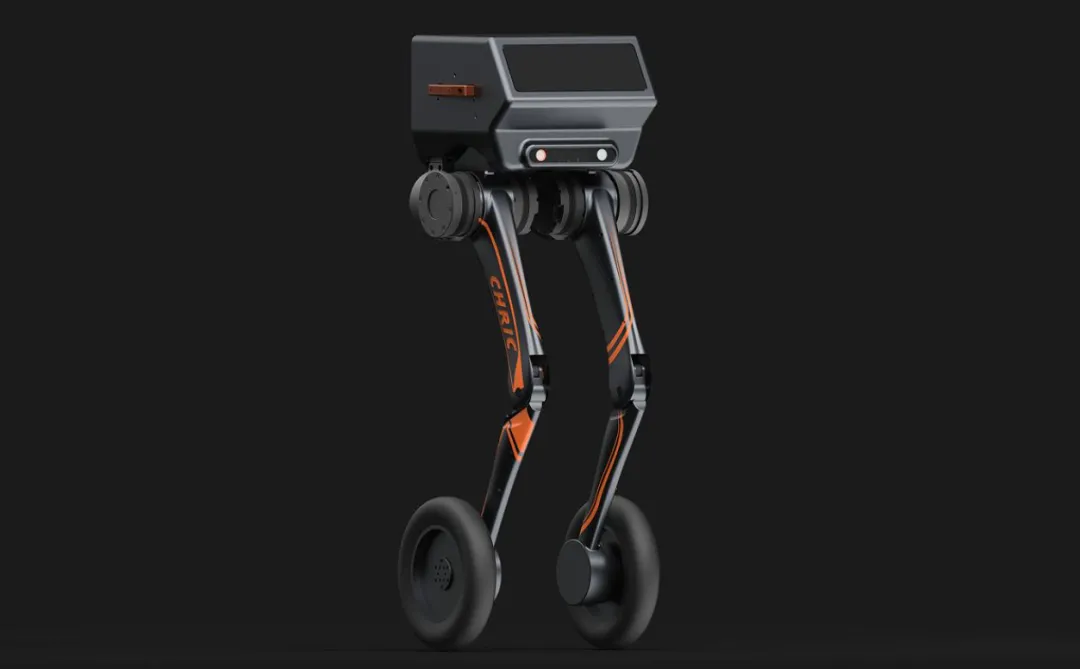
想造一台能扛10kg、可以爬楼梯、过碎石的重载轮足机器人吗?
2026年2月底,成都人形机器人创新中心(CHRIC)发布RW-02OP。这是全球首个全尺寸重载双轮足开源机器人平台,全套技术栈免费对外开放,为开发者提供了一个可加工、可实测、可二次开发的原型底座。从图纸到代码,从零件到跑动,从仿真到真机,一台重载轮足机器人从零到跑起来的完整路径,RW-02OP给你铺好了!
全文干货,含项目拆解、核心功能、复刻说明、全套开源资源,建议收藏阅读。
RW-02OP采用双轮足对称构型,双腿末端集成驱动轮,腿部多自由度关节实现姿态调整,支持轮式巡航、抬腿越障、姿态自适应等多模态运动,属于轮足融合方案。
三种运动模式都有明确的适用工况:
轮式巡航:
适配平整路面长距离移动,能耗更低,最高速度3.5km/h
抬腿越障:
用于台阶、凸起障碍,依靠腿部关节抬升机身,轮子作为稳定支撑
姿态自适应模式:
面向碎石、斜坡,腿部主动调平机身,维持重心稳定,保护搭载负载不倾倒
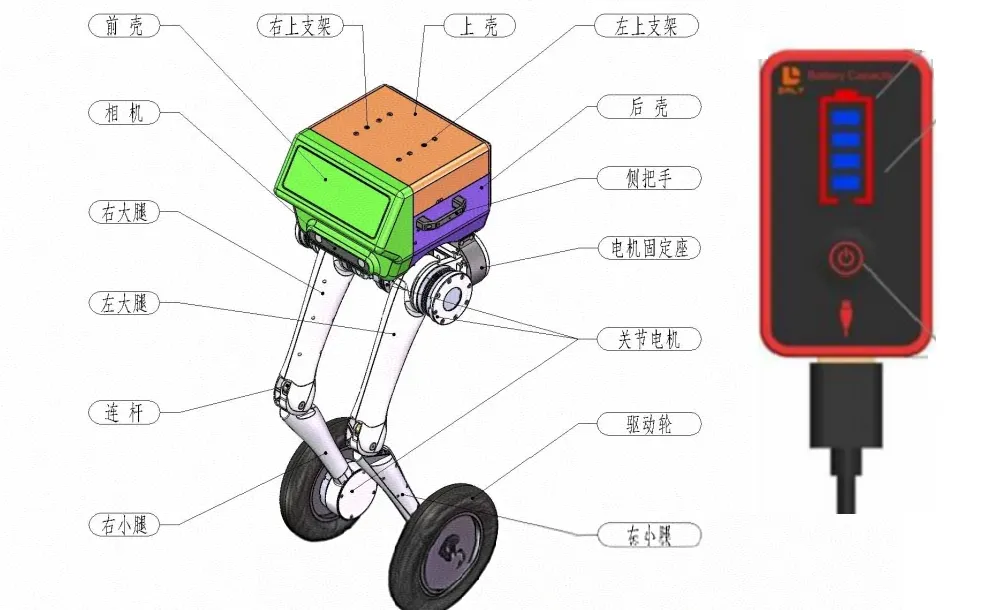
为什么选两轮,也有背后的考量。相比四足,零件更少、成本更低,控制变量更少;相比固定四轮底盘,又具备抬腿越障的能力。但它先天是倒立摆结构,十分考验状态估计与平衡控制器的稳定性,这也是官方配套原生LQR控制器的出发点。
双轮足复合构型,支持轮式巡航、足式越障、姿态自适应,轮足模式平滑切换
1.1m
21kg
10kg
≈0.5
最大算力157TOPS
35N・m一体化关节电机
集成EtherCAT转CAN 接口
集成IMU;2K分辨率;深度测量范围0.3–20m
USB接口;支持 0.05° 横滚、俯仰角测量精度,0.2° 无参考航向角精度,1° 磁参考航向角测量精度
48V 10A
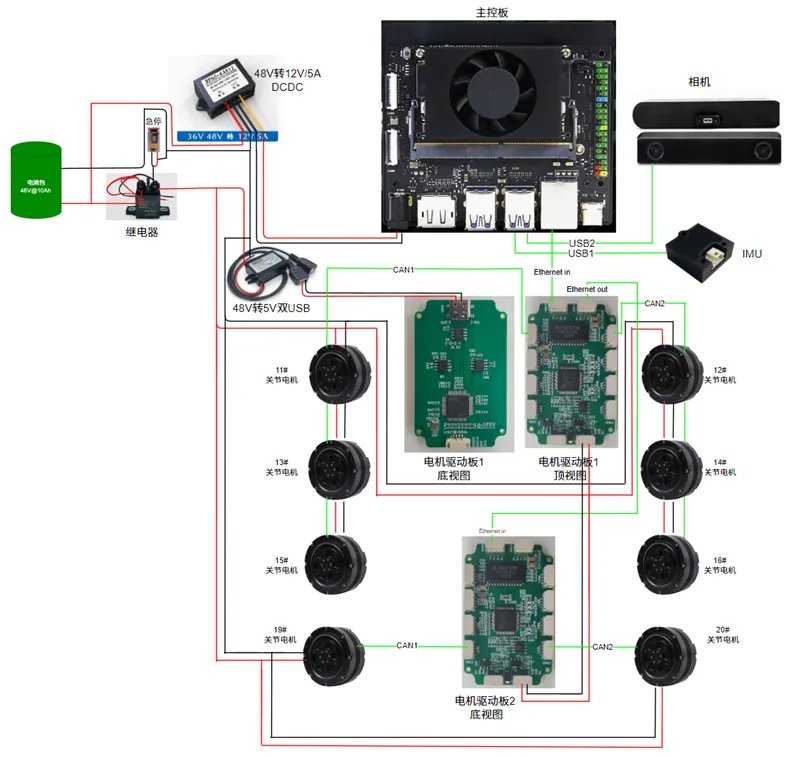
RW-02OP硬件架构实物接线图
本体针对重载实验工况优化,结构、力矩冗余与抗冲击能力充分考量,带有力矩感知的腿部关节可在受控环境下负重维持动态平衡,抵御扰动,适配移动抓取相关力位耦合科研实验。
电源与通信链路设计简洁:48V电池作为主供电,通过多级DC-DC降压分出12V、5V,为主控、驱动板与各类传感器供电。各个关节依靠EtherCAT转CAN总线组网,主控一边下发控制指令,一边采集IMU、相机的状态数据,完成整机闭环。
机身还预留了以太网、蓝牙、串口等多路通信接口,可快速加装机械臂、激光雷达、额外深度相机、机载工控机等感知与作业模块,方便开发者叠加感知、抓取功能。
RW-02OP硬件-仿真-软件-文档全链条开放,覆盖从图纸加工到实物调试的全流程。整套开源技术栈做了清晰分层,开发者可以按需切入,不用一次性吃透全部内容:
底层:
关节驱动、电机FOC磁场定向控制,负责电机力矩、速度、位置闭环
中层:
LQR平衡控制器、IMU与轮速融合状态估计,承担机身稳定维持的核心工作
上层:
运动规划模块,负责步态切换、台阶与斜坡场景的动作序列调度
仿真层:
配套MuJoCo动力学模型,支持先在仿真环境完成调参验证,再迁移到真机,大幅降低实物调试炸机风险
- 整机三维总装模型、零件工程图纸,可导出文件用于CNC加工、3D打印,加工前仍需结合工艺做公差与工艺适配;
- 完整BOM物料清单,包含关节、驱动器、传感器、结构件选型、供应商参考;
- 硬件系统框图、接线原理图、装配手册、结构校核说明
开发者可直接复刻原版本体,也可修改腿长、关节布局、机身结构,开发衍生版本。
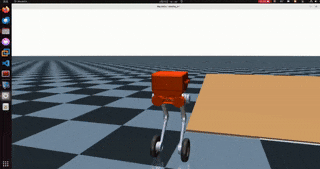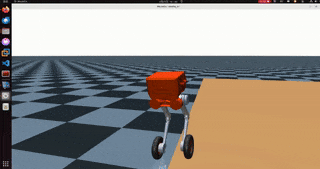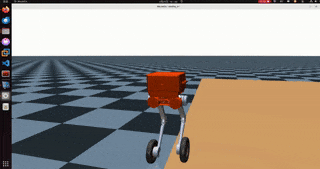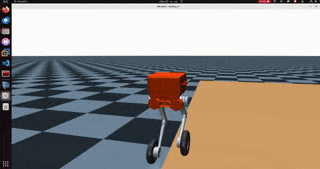
- 原生MJCF模型文件,可直接接入MuJoCo等主流机器人仿真引擎;
- 模型动力学参数、惯性、摩擦、关节限制与样机参数同源,有助于缩小仿真到实物的差距;
支持在虚拟环境预先完成运动策略训练、地形交互、负载工况测试,减少实物调试损坏与试错成本,方便学术论文的算法复现与横向对比。
- 基于LQR的整机动态平衡控制器开源代码,提供稳定基础运动底座;
- ROS驱动节点、状态估计、里程计、底层关节驱动接口;
- 预留控制接口,研究者可直接替换上层算法:模型预测控制MPC、强化学习运动策略、全身力矩控制等。
底层控制代码提供基础运动能力,开发者无需从零编写平衡控制,直接聚焦上层具身智能算法研发。
系统部署指南、控制器参数调参手册、传感器标定教程、故障排查文档,降低新手入门门槛。
依托这套完整资料,开发者可独立复刻整机,也可基于框架做定制化改造。
全尺寸重载轮足机器人科研长期受限于高门槛的硬件复刻,研究者往往需要投入大量精力完成本体搭建,挤占算法验证资源。RW-02OP的开源发布,为行业提供了全新的解题思路。
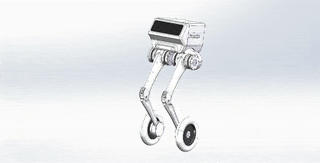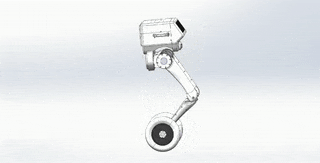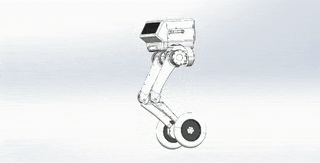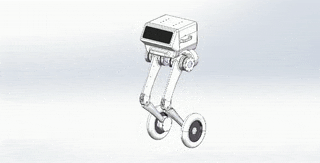
无需高额成本从零搭建硬件。RW-02OP开放图纸、BOM与硬件架构可视化资料,电气布局清晰,简化硬件集成调试,研发资源可聚焦运动规划、感知、具身智能等核心算法,避免重复造本体。
配套同源MJCF仿真模型与实物控制栈,支持 “仿真训练→调参→实物部署” 完整科研流程,缓解sim-to-real鸿沟,提升论文成果可复现性。整套系统集成方案一并开源,并非零散零件堆砌。
0.5负重比是RW-02OP核心优势,区别于仅能空载演示的小型开源样机。平台支持挂载传感器、小型机械臂开展带载平衡、移动抓取实验;内置完善电池管理BMS,保障充放电安全与峰值放电能力,贴近巡检、应急勘测等真实工况,具备向工程原型迁移潜力。
RW-02OP定位科研级重载原型平台,目标受众以具备机器人相关工程基础的研究主体为主,不适合零基础个人爱好者独立搭建。
自动化、机器人、人工智能方向的课题组,用于运动控制、具身智能、SLAM 等课题实验与论文验证。
缺少自研重载本体能力,希望快速搭建实体样机验证轮足相关方案。
掌握机器人软硬件开发基础,有条件自主采购零部件、完成机械装配与底层调试。
如果你是第一次接触轮足平衡开发,推荐循序渐进的学习路线:
成本低、动力学简单,用来入门倒立摆与LQR调参,避开重载样机调试成本高、易损坏的问题。
从轻量方案过渡到重载框架,理解负载、外部扰动带来的控制约束。
补充学习Sim2Sim完整工程链路,补足真机落地的工程细节。
LQR保证底层稳定,替换上层规划模块,是主流二次开发方向。
RW-02OP定位为科研原型平台,并非开箱即用的商用成品机器人,不提供防水、长期户外可靠性相关的设计。
复刻与实验阶段需注意以下事项:
整机复刻成本为数万元,加装拓展模块会增加预算,前期可先用官方MJCF仿真模型开展算法预研;项目仅开放技术资料,不提供硬件成品与代购服务,物料选型、加工质检自行负责。
复刻团队需具备机械装配、嵌入式、CAN/EtherCAT通信、机器人运动控制基础,自备工装与测试仪器,仅仿真代码无法完成实物落地。
样机属于重载动态设备,存在倾倒撞击风险;搭载48V锂电,需严格遵循BMS规范、做好绝缘防护,动态平衡、越障测试建议设置防护围挡。
开源原型仅用于学术研究与算法验证,原生不满足商用标准,商业化需自主完成工程化改造;文档持续迭代,零件批次差异会改变动力学,装配后必须重新参数辨识与控制调优。
二次开发和成果发布需遵守开源协议并标注项目来源,商用前确认授权边界;社区仅提供文档、代码仓库交流,不提供一对一全流程工程指导。
RW-02OP的出现,给轮足机器人研究带来了不一样的选择。不再需要耗费巨大精力从零啃下重载本体的硬件难题,研究者可以把重心放回算法本身。
期待更多爱好者与科研团队上手尝试,一起在这个平台上试错、创新,挖掘轮足机器人更多可能性。
全套硬件图纸、BOM、MJCF仿真模型、ROS2源码、硬件手册等资料统一通过官方支持页分发,未设独立GitHub仓库。
CHRIC成都人形机器人创新中心官网:
【https://www.ruidiculous.com/】
项目主页
RW-02OP开源资料专属:
【https://www.ruidiculous.com/support/】
核心开发资源入口
非RW-02OP官方配套,供拓展对照
入门级双轮足:
【gitee.com/StackForce/bipedal_wheeled_robot】
StackForce推出低成本桌面级双轮足开源项目
工程化参考:
【https://github.com/zeitvex/RC_WheelLeg/tags】
理解轮足从仿真到实物落地的完整工程链路
控制算法细节:
【https://github.com/SteveZC8537/AI_Self-Balance_Robot】
辅助理解控制器参数生成的底层数学逻辑
强化学习与越障仿真:
【https://github.com/uwvwko-zzz/go2w-supermimic/】
理解20cm越障的实现路径
我是铁卫士,后续持续更新机器人开源项目拆解,敬请期待。
免责声明:本文为独立科普文,信息基于官方公开资料整理。RW-02OP定位为科研原型,基于其开源资料进行的实机加工与测试存在安全风险,本文不承担责任。版权归属及使用规范以官方开源协议为准。

